Qué pasó
El robot humanoide de Figure AI, Figure 02, completó un piloto de once meses en una línea de producción real de la planta de BMW en Spartanburg, Carolina del Sur: no una demostración, sino un turno de verdad. En ese tiempo registró más de 1250 horas de funcionamiento, cargó más de 90 000 piezas de chapa y trabajó turnos de diez horas con un tiempo de ciclo de 84 segundos y una precisión de colocación superior al 99 %. Otros robots humanoides alcanzaron hitos parecidos por las mismas fechas: el Digit de Agility Robotics movió más de 100 000 cajas en un almacén de GXO, y el Apollo de Apptronik empezó a mover kits de montaje en una línea de Mercedes-Benz en Berlín.
Por qué esto es distinto de los vídeos de demostración
Un robot que recoge algo una vez, ante la cámara, no es lo mismo que un robot que lo hace bien diez horas al día, todos los días, durante once meses, junto a un calendario de producción que no lo espera. La cifra que importa no es «¿puede?», sino el tiempo de ciclo y la tasa de acierto: si es lo bastante rápido y fiable como para merecer el espacio que ocupa en la planta.
Lo que de verdad lo hace posible
Nada de eso funciona si el robot no sabe con fiabilidad qué está mirando y dónde están sus propias manos respecto a ello, en una fábrica que no se diseñó para su comodidad. Es un problema de percepción y de sistemas embebidos tanto como mecánico; el brazo es la parte fácil.
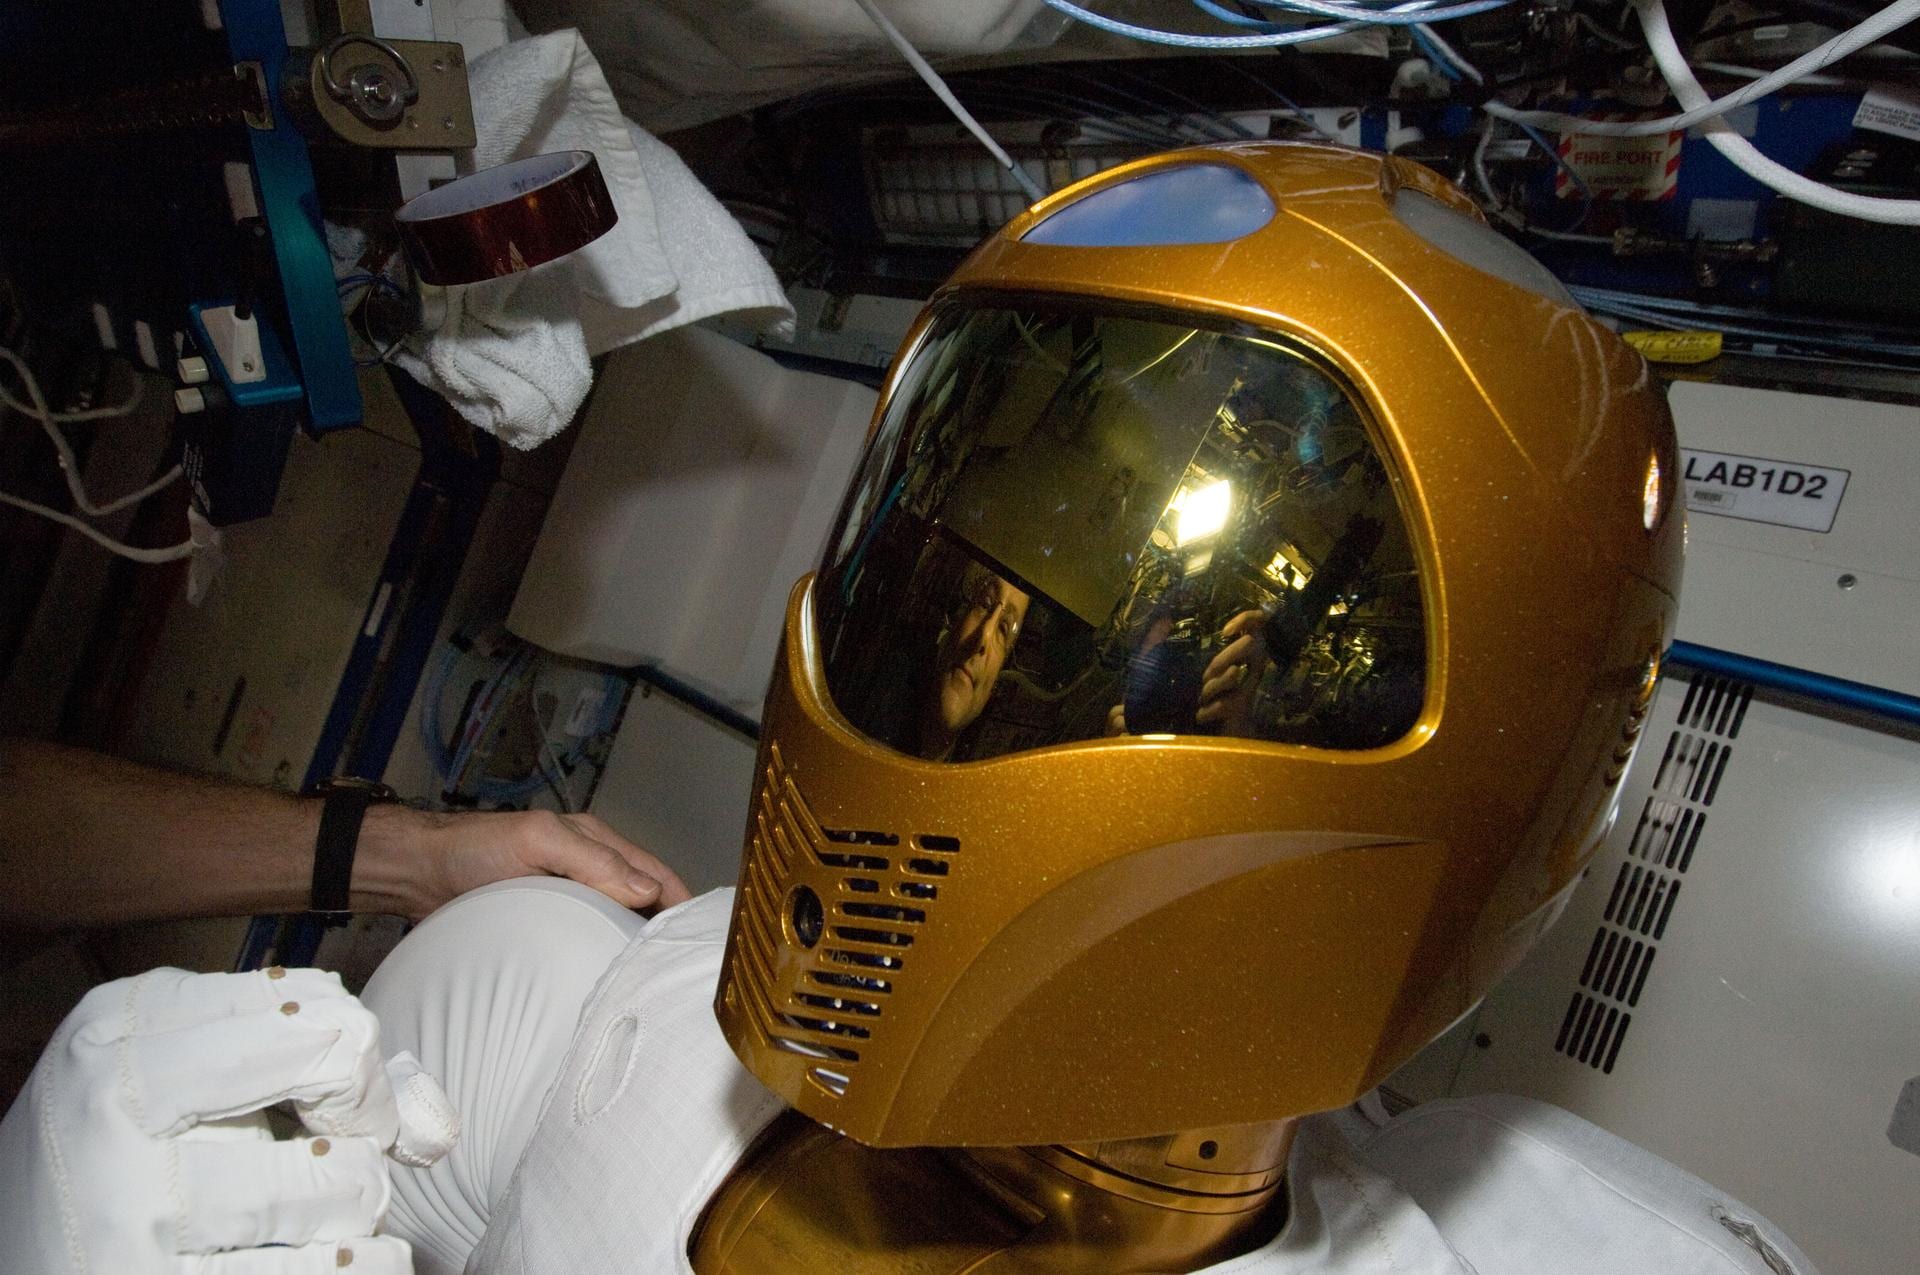
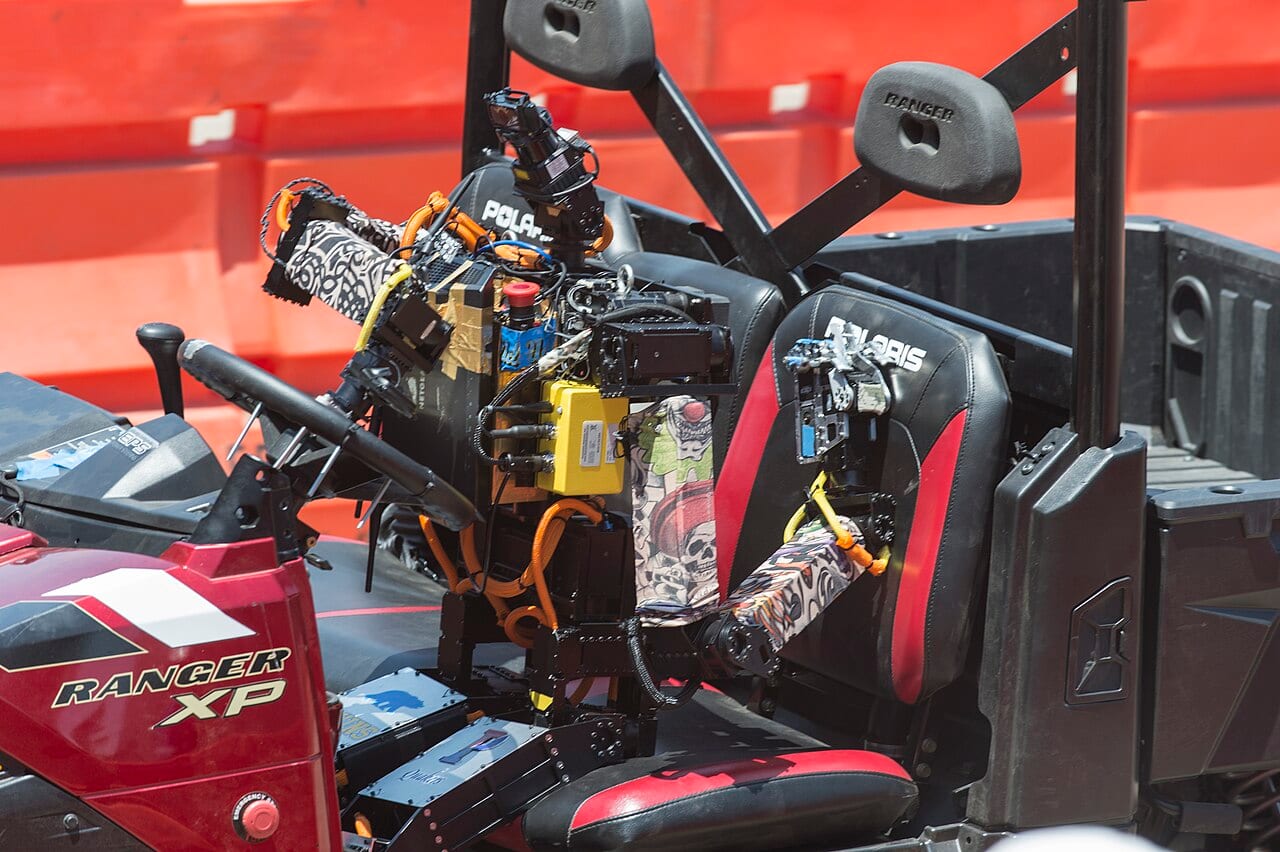
Lograr que los ojos, las manos y el lazo de control de un robot se pongan de acuerdo durante diez horas seguidas es lo que hace la carrera de Ingeniero de robótica, y de lo que trata de verdad este capítulo sobre sensores y sistemas embebidos.
Ingeniero de robóticaSensores y sistemas embebidos: fundamentos tecnológicos